遥控操作
同步记录主从端控制、末端位姿、关节状态、力矩和多视角视觉数据。
具身智能把模型放进真实物理世界:从理解任务开始,通过多模态传感器感知环境,形成可执行决策并驱动机器人完成动作,再依据结果验证持续修正下一轮策略。
语言指令、任务目标与场景边界
图像点云、深度信息、物体关系与环境状态
任务拆解、对象关系、步骤规划与策略选择
轨迹位姿、力觉接触、关节状态与安全控制
成功判定、异常识别、恢复动作与任务重试
共建具身智能生产与采集基地,搭建专属采集空间,以遥操作、穿戴模拟和示教引导等方式,高效完成多形态、多环境、多任务的真实世界数据采集。
同步记录主从端控制、末端位姿、关节状态、力矩和多视角视觉数据。
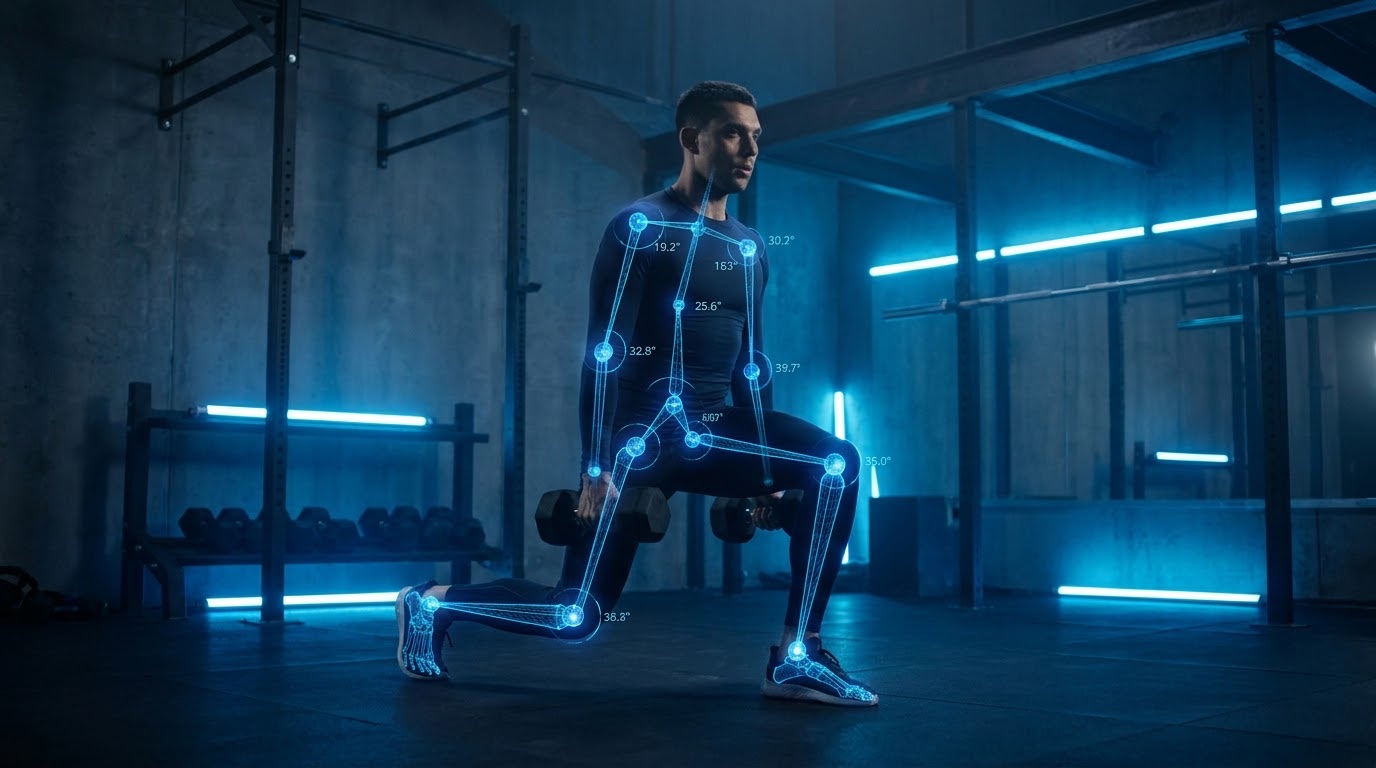
通过头戴、手部与身体传感设备,采集自然动作和人类操作示范。
同步采集机器人关节角度、末端位姿、速度、电流与本体运行状态。
从第一视角连续记录场景观测、手部操作、物体交互和任务过程。
使用通用操作接口采集手持轨迹、夹爪状态与多视角操作示范。
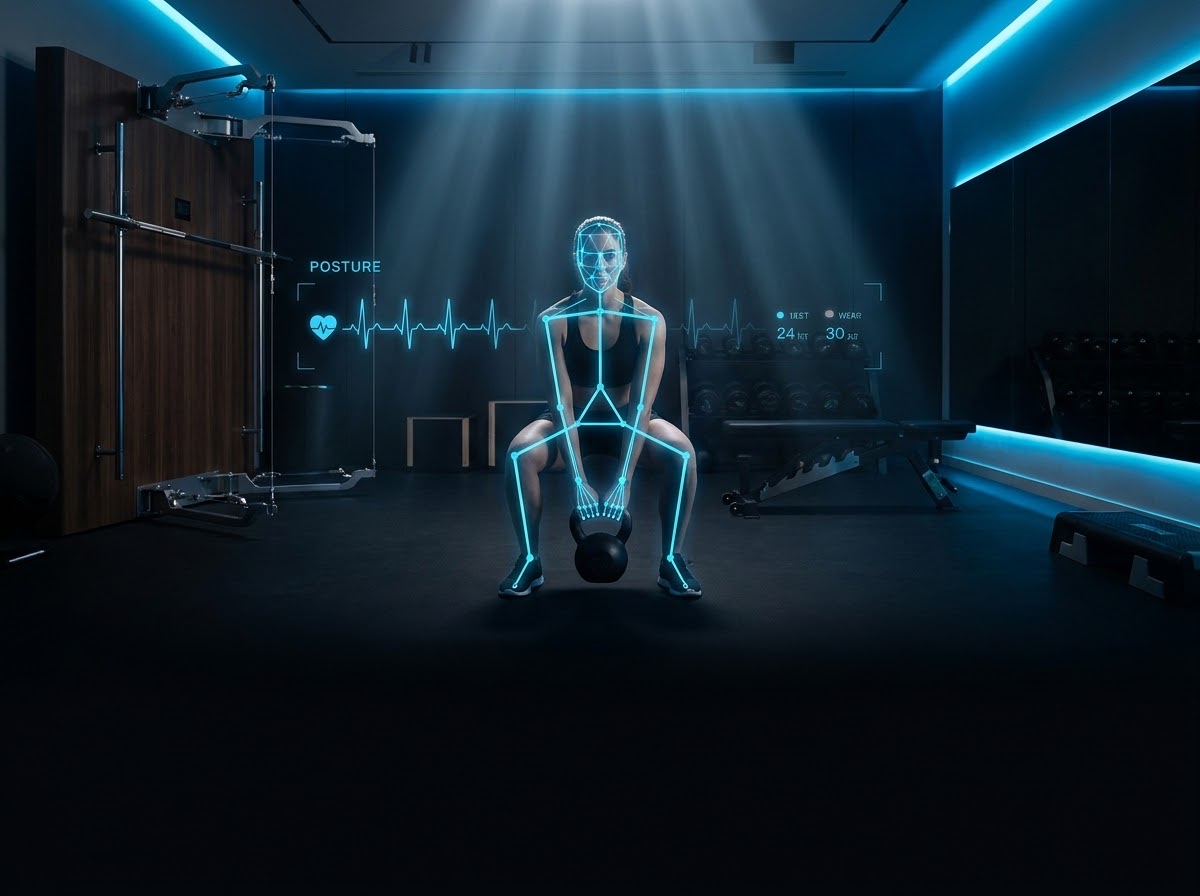
记录人体动作、关节运动、力反馈与控制意图,生成自然动作数据。
覆盖人形、半人形、机械臂、灵巧手、轮式机器人等多类本体构型。
支持家居、工业、零售、餐饮、办公等场景,可按任务搭建专属空间。
围绕“取物—导航—操作—反馈”等连续动作序列,同步记录本体状态与环境变化。
整合多视角视觉、深度、点云、IMU、力矩、触觉与音频,实现时空融合采集。
依托自研 AI 数据平台,对视觉、语言、触觉与本体状态等多模态信息进行高精度、时序化关联标注,把连续传感器流转化为训练可用的任务 Episode。
对固定、头部及手眼等多视角图像进行二维 / 三维目标、关键点和语义分割标注,构建空间感知基础。
对激光、深度、视觉、惯性测量、力矩与时序数据进行统一对齐和标注,支撑物理交互理解。
对第一 / 第三人称视频流进行动作片段切分和关键帧标注,捕捉操作过程及因果关系。
统一时间戳连续帧,对力矩、电流、速度等信号按操作语义分段,并标记接触、滑移和任务结果。
对遥操作设备与手持终端采集的动作轨迹、关节角度数据进行标准化标注,统一示教信号。
对不同视角、不同传感器的数据进行时空对齐与联合标注,建立视觉—语言—动作的精准映射。
以多模态、时序化、可交互的具身数据为基础,支撑感知理解、视觉—语言—动作建模、世界状态预测与机器人控制策略学习,形成面向真实物理世界的智能能力栈。
从数据资源、平台工具、项目团队到安全合规,以成熟工程体系承接具身智能数据的规模化生产与持续迭代。
依托智能数据平台和专业数据资源,提供成品数据集、真实场景采集、个性化数据定制与训练格式交付,一站式解决 AI 数据建设难题。
平台覆盖图像、点云、语音、文本、大模型与多模态标注,并支持流程编排、质检复核、版本管理和项目协同。
自建数据基地与专业项目团队,具备大规模、跨领域项目落地经验,可快速响应复杂场景、设备适配和定制交付需求。
通过 ISO 系列安全认证并遵循隐私保护要求,可部署物理隔离的安全作业环境,构建从场地、人员到数据的纵深防护体系。
从单一动作到长程复合任务,按机器人构型与部署环境定制数据体系。
装配、分拣、质检、工具使用与人机协作。
整理、清洁、取放、烹饪辅助与自然交互。
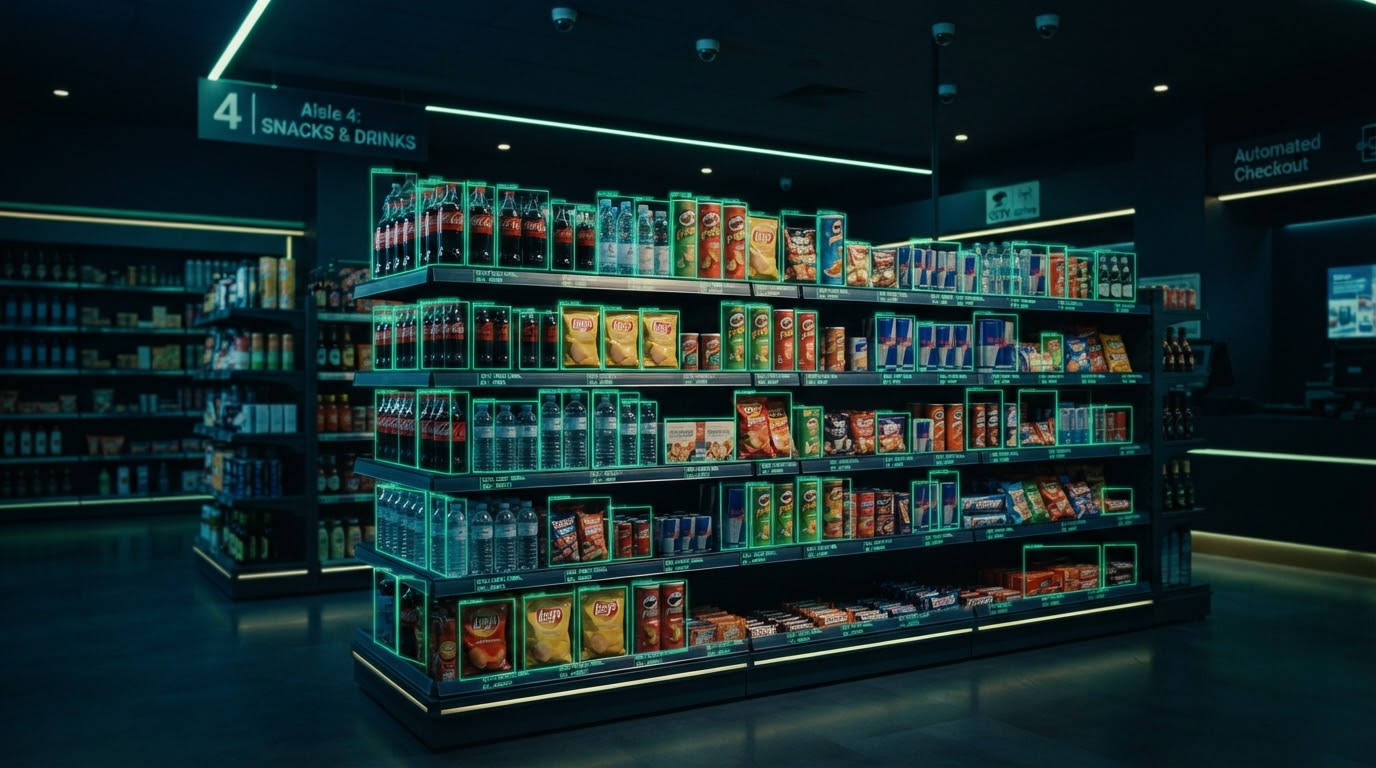
迎宾、导览、补货、盘点与跨区域任务执行。
导航、搬运、码放、拆零拣选与动态避障。